12.4 联合阵列设计与响应模型方法
如前所述,可控因子与噪声因子的交互作用是稳健设计的关键。因此,采用同时包含可控因子、噪声因子及其交互作用的响应模型是合理的。假设有两个可控因子 x1、x2 和一个噪声因子 z1,均采用通常的编码变量,即以零为中心、上下限为 ±a。若考虑含可控与噪声变量的一阶及交互作用模型,则可写成
y=β0+β1x1+β2x2+β12x1x2+γ1z1+δ11x1z1+δ21x2z1+ϵ(12.1) 模型包含两个可控因子的主效应及其交互作用、噪声变量主效应,以及可控因子与噪声因子的交互作用。这种同时包含可控和噪声变量的模型通常称为响应模型。在这一模型中,只有 δ11、δ21 至少一个非零,才能通过可控因子设置改变噪声传递的变异。
响应模型方法的一个重要优点是,可控因子与噪声因子可放入同一个试验设计,从而避免田口方法的内、外阵列结构。这种同时包含两类因子的设计通常称为联合阵列设计。
如前所述,噪声变量虽然在试验中可控,实际仍被视为随机变量。具体假定它们采用编码单位,期望为零、方差为 σz2;若有多个噪声变量,则两两协方差为零。在这些假设下,对式(12.1)取期望即可得到均值模型:
Ez(y)=β0+β1x1+β2x2+β12x1x2(12.2) 期望算子的下标 z 提醒我们,要对式(12.1)中的 z1 与 ϵ 两个随机量同时取期望,并假定二者不相关。为求响应方差,采用误差传递法:先将响应模型在 z1=0 附近作一阶泰勒展开,得到
y≅yz=0+dz1dy(z1−0)+R+ϵ≅β0+β1x1+β2x2+β12x1x2+(γ1+δ11x1+δ21x2)z1+R+ϵ 其中 R 为余项。按通常做法忽略余项,再对上式取方差,得到
Vz(y)=σz2(γ1+δ11x1+δ21x2)2+σ2(12.3) 方差算子的下标 z 同样提醒我们,z1 和 ϵ 均为随机量。式(12.2)和(12.3)是响应均值和方差的简单模型,有以下特点:
均值与方差模型都仅包含可控变量,因此可能通过设置可控变量实现目标均值,并使噪声传递的变异最小。
虽然方差模型只包含可控变量,但包含可控因子与噪声因子交互作用的回归系数,这正是噪声影响响应的途径。
方差模型是可控变量的二次函数。
除残差方差 σ2 外,方差模型等于拟合响应模型沿噪声方向的斜率平方,再乘以噪声方差 σz2。
实际使用这些模型时,步骤为:
实施试验,拟合适当的响应模型,例如式(12.1)。
用响应模型的最小二乘估计替换均值、方差模型中的未知回归系数,用拟合响应模型的残差均方替换方差模型中的 σ2。
采用第 11.3.4 节的标准多响应优化方法,优化均值和方差模型。
这些结果很容易推广。假设有 k 个可控变量和 r 个噪声变量,一般响应模型写为
y(x,z)=f(x)+h(x,z)+ϵ(12.4) 其中 f(x) 仅包含可控变量,h(x,z) 包含噪声因子主效应及可控因子与噪声因子的交互作用。通常取
h(x,z)=i=1∑rγizi+i=1∑kj=1∑rδijxizj f(x) 的形式取决于试验者认为适当的可控变量模型,合理选择包括带交互作用的一阶模型和二阶模型。假定噪声变量均值为零、方差为 σzi2、两两协方差为零,且噪声变量与随机误差 ϵ 的协方差也为零,则响应均值模型为
Ez[y(x,z)]=f(x)(12.5) 响应方差模型为
Vz[y(x,z)]=i=1∑r[∂zi∂y(x,z)]2σzi2+σ2(12.6) Myers、Montgomery 和 Anderson-Cook(2016)直接对响应模型应用条件方差算子,给出了式(12.6)稍为一般的形式。
例 12.1
重新考虑例 6.2:采用 24 析因设计研究四个因子对化学产品过滤速率的影响。假定 A(温度)在正式生产中难以控制,但在中试试验中可以控制;B(压力)、C(浓度)和 D(搅拌速率)容易控制。因此,噪声因子 z1 为温度,可控变量 x1,x2,x3 分别为压力、浓度和搅拌速率。两类因子位于同一设计中,所以该 24 设计是联合阵列的例子。
根据例 6.2 的结果,响应模型为
y^(x,z1)=70.06+(221.625)z1+(29.875)x2+(214.625)x3−(218.125)x2z1+(216.625)x3z1=70.06+10.81z1+4.94x2+7.31x3−9.06x2z1+8.31x3z1 由式(12.5)和(12.6)可得均值与方差模型,分别为
Ez[y(x,z1)]=70.06+4.94x2+7.31x3 以及
Vz[y(x,z1)]=σz2(10.81−9.06x2+8.31x3)2+σ2=σz2(116.91+82.08x22+69.06x32−195.88x2+179.66x3−150.58x2x3)+σ2 假定噪声温度的低、高水平分别位于其典型均值两侧一个标准差的位置,因此 σz2=1;再采用拟合响应模型所得的残差均方 σ^2=19.51,则方差模型为
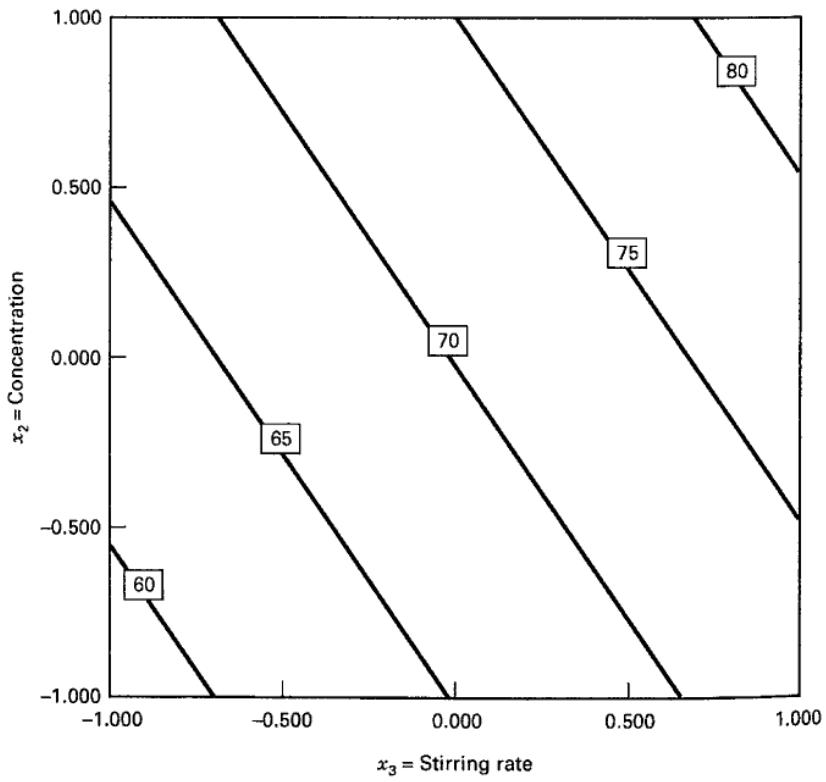
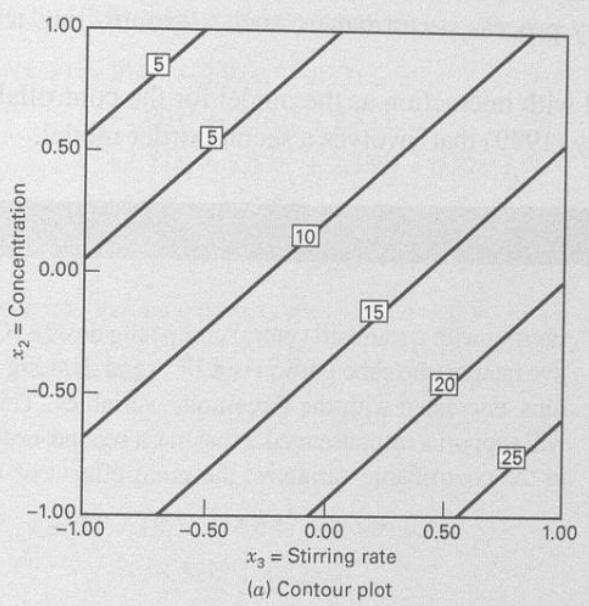
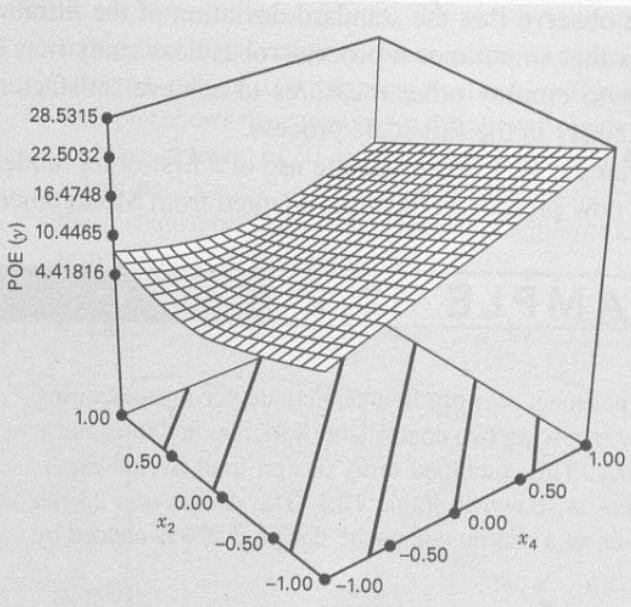
Vz[y(x,z1)]=136.42−195.88x2+179.66x3−150.58x2x3+82.08x22+69.06x32 图 12.7 是 Design-Expert 根据均值模型绘制的过滤速率等高线。绘图时将噪声因子温度和不显著的可控因子压力都固定为零。浓度和搅拌速率越高,平均过滤速率越大。软件还自动绘制方差平方根的等高线,并称为误差传播(POE)。POE 就是噪声传递到响应中的标准差,以可控变量为自变量。图 12.8 给出了 POE 等高线与三维响应面,其中噪声变量按上述方法固定为零。
假设希望平均过滤速率维持在约 75,同时使其变异最小。图 12.9 叠加了平均过滤速率和 POE 关于浓度、搅拌速率这两个显著可控变量的等高线。要达到目标,需将浓度保持在高水平,搅拌速率保持在中间水平附近。
图 12.7 例 12.1 的平均过滤速率等高线,噪声变量 z1(温度)为零
(b)响应面图
图 12.8 例 12.1 的 POE 等高线与响应面,z1(温度)为零
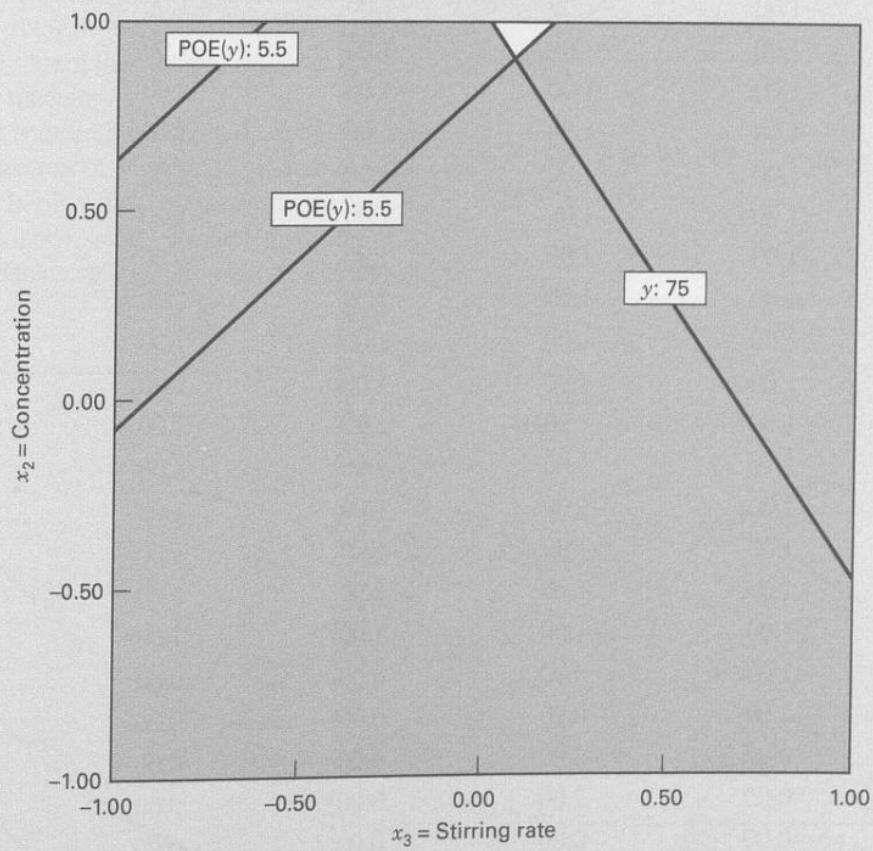
图 12.9 例 12.1 的平均过滤速率与 POE 等高线叠加图,z1(温度)为零
例 12.1 中过滤速率的标准差仍很大,说明过程稳健性研究有时无法提供完全令人满意的解。可能还需采用其他措施,例如在正式生产中更精确地控制温度,才能达到满意性能。
例 12.1 的可控因子部分 f(x) 使用带交互作用的一阶模型。下面给出一个改编自 Montgomery(1999)、采用二阶模型的实例。
例 12.2
某半导体工厂实施了一项包含两个可控变量和三个噪声变量的试验,联合阵列见表 12.3。该设计是 CCD 的 23 次试验变形:从五因子标准 CCD(立方体部分为 25−1 设计)出发,删除三个噪声变量方向的轴点。设计能够支持一个包括可控变量二阶模型、三个噪声变量主效应
表 12.3
例 12.2:两个可控变量与三个噪声变量的联合阵列试验
| 试验编号 | $x_1$ | $x_2$ | $z_1$ | $z_2$ | $z_3$ | y |
| 1 | -1.00 | -1.00 | -1.00 | -1.00 | 1.00 | 44.2 |
| 2 | 1.00 | -1.00 | -1.00 | -1.00 | -1.00 | 30.0 |
| 3 | -1.00 | 1.00 | -1.00 | -1.00 | -1.00 | 30.0 |
| 4 | 1.00 | 1.00 | -1.00 | -1.00 | 1.00 | 35.4 |
| 5 | -1.00 | -1.00 | 1.00 | -1.00 | -1.00 | 49.8 |
| 6 | 1.00 | -1.00 | 1.00 | -1.00 | 1.00 | 36.3 |
| 7 | -1.00 | 1.00 | 1.00 | -1.00 | 1.00 | 41.3 |
| 8 | 1.00 | 1.00 | 1.00 | -1.00 | -1.00 | 31.4 |
| 9 | -1.00 | -1.00 | -1.00 | 1.00 | -1.00 | 43.5 |
| 10 | 1.00 | -1.00 | -1.00 | 1.00 | 1.00 | 36.1 |
| 11 | -1.00 | 1.00 | -1.00 | 1.00 | 1.00 | 22.7 |
| 12 | 1.00 | 1.00 | -1.00 | 1.00 | -1.00 | 16.0 |
| 13 | -1.00 | -1.00 | 1.00 | 1.00 | 1.00 | 43.2 |
| 14 | 1.00 | -1.00 | 1.00 | 1.00 | -1.00 | 30.3 |
| 15 | -1.00 | 1.00 | 1.00 | 1.00 | -1.00 | 30.1 |
| 16 | 1.00 | 1.00 | 1.00 | 1.00 | 1.00 | 39.2 |
| 17 | -2.00 | 0.00 | 0.00 | 0.00 | 0.00 | 46.1 |
| 18 | 2.00 | 0.00 | 0.00 | 0.00 | 0.00 | 36.1 |
| 19 | 0.00 | -2.00 | 0.00 | 0.00 | 0.00 | 47.4 |
| 20 | 0.00 | 2.00 | 0.00 | 0.00 | 0.00 | 31.5 |
| 21 | 0.00 | 0.00 | 0.00 | 0.00 | 0.00 | 30.8 |
| 22 | 0.00 | 0.00 | 0.00 | 0.00 | 0.00 | 30.7 |
| 23 | 0.00 | 0.00 | 0.00 | 0.00 | 0.00 | 31.0 |
及可控因子与噪声因子交互作用的响应模型。拟合模型为
y^(x,z)=30.37−2.92x1−4.13x2+2.60x12+2.18x22+2.87x1x2+2.73z1−2.33z2+2.33z3−0.27x1z1+0.89x1z2+2.58x1z3+2.01x2z1−1.43x2z2+1.56x2z3 均值与方差模型分别为
Ez[y(x,z)]=30.37−2.92x1−4.13x2+2.60x12+2.18x22+2.87x1x2 以及
Vz[y(x,z)]=19.26+6.40x1+24.91x2+7.52x12+8.52x22+4.42x1x2 上式已代入响应模型的参数估计,并与前例一样假定 σz2=1。图 12.10 和图 12.11 是 Design-Expert 根据这些模型绘制的过程均值与 POE 等高线。POE 是方差响应面的平方根。
希望将过程均值保持在 30 以下。从图 12.10 和图 12.11 可见,若还要使过程方差较小,必须作出一定权衡。由于只有两个可控变量,可以叠加均值与方差等高线,如图 12.12。图中边界对应过程均值不大于 30、标准差不大于 5;这些等高线围成的区域是兼具较低均值和较小方差的典型操作区域。
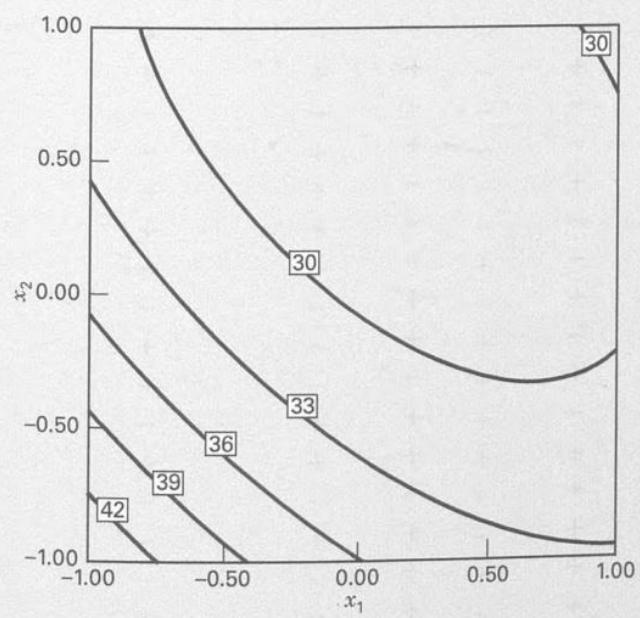
图 12.10 例 12.2 均值模型的等高线图
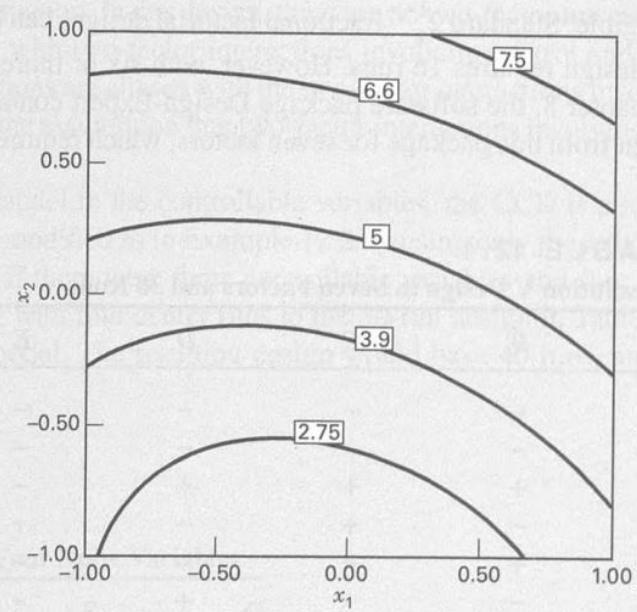
图 12.11 例 12.2 的 POE 等高线图
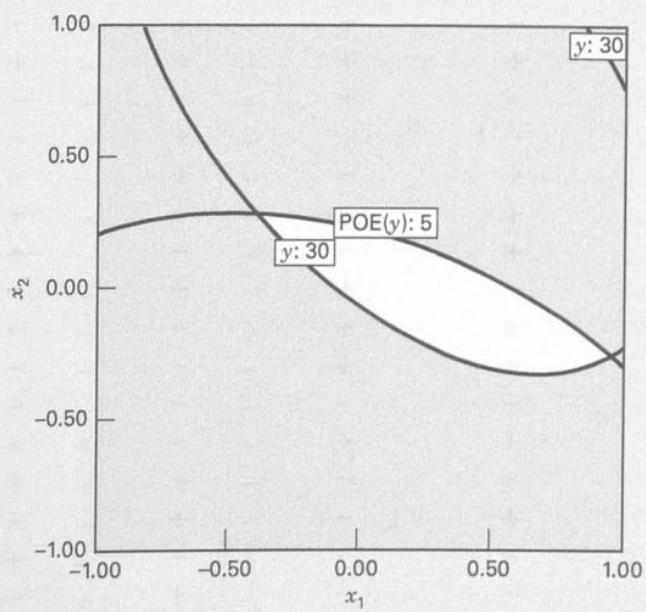
图 12.12 例 12.2 均值与 POE 等高线的叠加图,空白区域表示均值与方差均满足要求的操作条件