Skip to article frontmatterSkip to article content
Site not loading correctly?

This may be due to an incorrect BASE_URL configuration. See the MyST Documentation for reference.

第 11 章补充材料

本页译自原书配套补充材料 Chapter 11, Supplemental Text Material。

S11.1 最速上升法

最速上升法可按如下方式推导。假设已经拟合一阶模型

y^=β^0+∑i=1kβ^ixi,\hat y=\hat\beta_0+\sum_{i=1}^k\hat\beta_i x_i,

希望确定一条从设计区域中心 x=0\mathbf x=\mathbf0 出发、使预测响应增加最快的路径。一阶模型无界,因此不能直接寻找使预测响应最大的变量值。改为在半径为 rr 的超球面上求最大值,即

max⁡x β^0+∑i=1kβ^ixi,约束条件:∑i=1kxi2=r2.\max_{\mathbf x}\ \hat\beta_0+\sum_{i=1}^k\hat\beta_i x_i, \qquad \text{约束条件:}\sum_{i=1}^k x_i^2=r^2.

引入拉格朗日乘子 λ\lambda,写为

G=β^0+∑i=1kβ^ixi−λ(∑i=1kxi2−r2).G=\hat\beta_0+\sum_{i=1}^k\hat\beta_i x_i -\lambda\left(\sum_{i=1}^k x_i^2-r^2\right).

其偏导数为

∂G∂xi=β^i−2λxi,i=1,2,…,k,∂G∂λ=−(∑i=1kxi2−r2).\frac{\partial G}{\partial x_i}=\hat\beta_i-2\lambda x_i, \quad i=1,2,\ldots,k, \qquad \frac{\partial G}{\partial\lambda}=-\left(\sum_{i=1}^k x_i^2-r^2\right).

令偏导数为零,得到

xi=β^i2λ,i=1,2,…,k,∑i=1kxi2=r2.x_i=\frac{\hat\beta_i}{2\lambda},\quad i=1,2,\ldots,k, \qquad \sum_{i=1}^k x_i^2=r^2.

第一个方程说明,超球面上该点的坐标与回归系数的符号和大小成比例;常数 2λ2\lambda 只决定超球面的半径。第二个方程说明该点满足约束。因此,前面对最速上升法的直观描述有严格的数学依据。取对应最大值的正乘子时,方向为 β^\hat{\boldsymbol\beta},且 x=rβ^/∥β^∥\mathbf x=r\hat{\boldsymbol\beta}/\|\hat{\boldsymbol\beta}\|。

S11.2 二阶响应面模型的典则形式

式(11.9)给出了十分有用的二阶响应面模型典则形式,它由原编码坐标轴先平移、再旋转得到。下面说明这一结果。

将二阶模型写为

y^=β^0+x′β^+x′Bx.\hat y=\hat\beta_0+\mathbf x'\hat{\boldsymbol\beta}+\mathbf x'\mathbf B\mathbf x.

令 z=x−xs\mathbf z=\mathbf x-\mathbf x_s,将坐标原点平移到驻点,则

y^=β^0+(z+xs)′β^+(z+xs)′B(z+xs)=β^0+xs′β^+xs′Bxs+z′β^+z′Bz+2xs′Bz=y^s+z′Bz.\begin{aligned} \hat y &=\hat\beta_0+(\mathbf z+\mathbf x_s)'\hat{\boldsymbol\beta} +(\mathbf z+\mathbf x_s)'\mathbf B(\mathbf z+\mathbf x_s)\\ &=\hat\beta_0+\mathbf x_s'\hat{\boldsymbol\beta}+\mathbf x_s'\mathbf B\mathbf x_s +\mathbf z'\hat{\boldsymbol\beta}+\mathbf z'\mathbf B\mathbf z +2\mathbf x_s'\mathbf B\mathbf z\\ &=\hat y_s+\mathbf z'\mathbf B\mathbf z. \end{aligned}

最后一步利用式(11.7)给出的 2xs′Bz=−z′β^2\mathbf x_s'\mathbf B\mathbf z=-\mathbf z'\hat{\boldsymbol\beta}。再旋转新坐标轴,使其平行于等高线系统的主轴。令 w=M′z\mathbf w=\mathbf M'\mathbf z,其中

M′BM=Λ.\mathbf M'\mathbf B\mathbf M=\boldsymbol\Lambda.

Λ\boldsymbol\Lambda 是以 B\mathbf B 的特征值 λ1,…,λk\lambda_1,\ldots,\lambda_k 为对角线元素的对角矩阵,M\mathbf M 的列为归一化特征向量。由于 z=Mw\mathbf z=\mathbf M\mathbf w,有

y^=y^s+z′Bz=y^s+w′M′BMw=y^s+w′Λw=y^s+∑i=1kλiwi2,\hat y=\hat y_s+\mathbf z'\mathbf B\mathbf z =\hat y_s+\mathbf w'\mathbf M'\mathbf B\mathbf M\mathbf w =\hat y_s+\mathbf w'\boldsymbol\Lambda\mathbf w =\hat y_s+\sum_{i=1}^k\lambda_i w_i^2,

这就是式(11.9)。[1]

S11.3 中心复合设计中的中心点

第 11.4.2 节讨论了拟合二阶模型的设计,其中 CCD 十分重要。一般建议安排 3≤nC≤53\le n_C\le5 次中心点试验。中心点能够稳定预测方差,使其在设计中心附近较大的区域内近似恒定。

假设考虑两变量 CCD,但只安排 nC=2n_C=2 次中心点试验。下面是 Design-Expert 生成的预测响应尺度化标准差图。
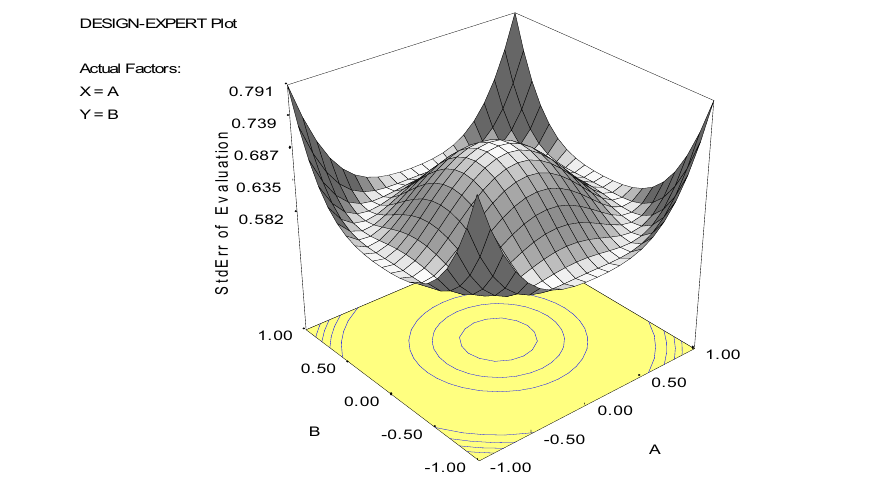
两次中心点试验时的预测标准差

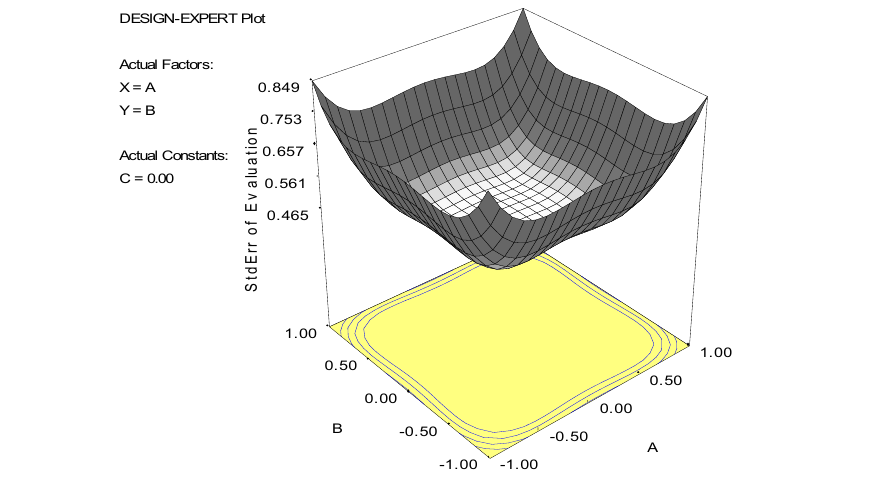
上图中央有明显的隆起,表示模型在探索区域中心附近的预测精度较低,而该区域很可能正是试验者关注的位置。这是中心点过少造成的。如果增加到 nC=4n_C=4,则得到下图。

四次中心点试验时的预测标准差

增加两次中心点试验后,关注区域内的预测标准差更平坦、更稳定。对于所有非中心设计点都位于同一球面上的 CCD,至少需要一个中心点,否则 X′X\mathbf X'\mathbf X 奇异。不过,中心点数还会影响预测方差等其他性质。

S11.4 面心立方体中的中心点试验

面心立方体是 α=1\alpha=1 的 CCD,属于立方体区域设计,而不是所有非中心点位于同一球面上的设计。它甚至可以不含中心点。下图是三变量、nC=0n_C=0 的预测标准差。

不含中心点的面心立方体预测标准差

即使没有中心点,探索区域中心附近的预测标准差也相对恒定。由于设计不可旋转,标准差等值线不是同心圆。

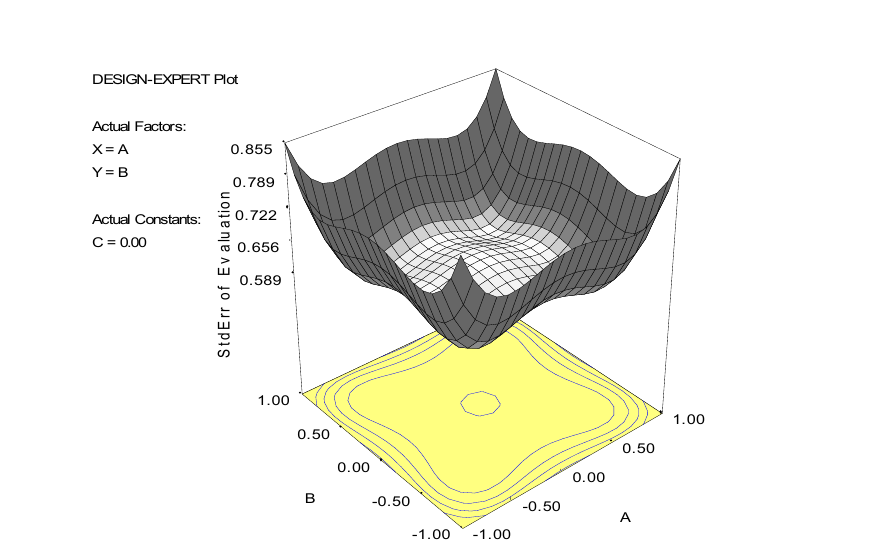
虽然没有中心点也能拟合模型,但这通常不是理想选择。两至三个中心点一般效果较好。下面的图是含两个中心点的面心立方体,其表现很好。
面心立方体中心点与删减二次模型的预测标准差

S11.5 关于可旋转性的说明

可旋转性是响应面设计预测方差的一种性质:若设计可旋转,则所有距设计中心相同距离的点,其预测方差相同。

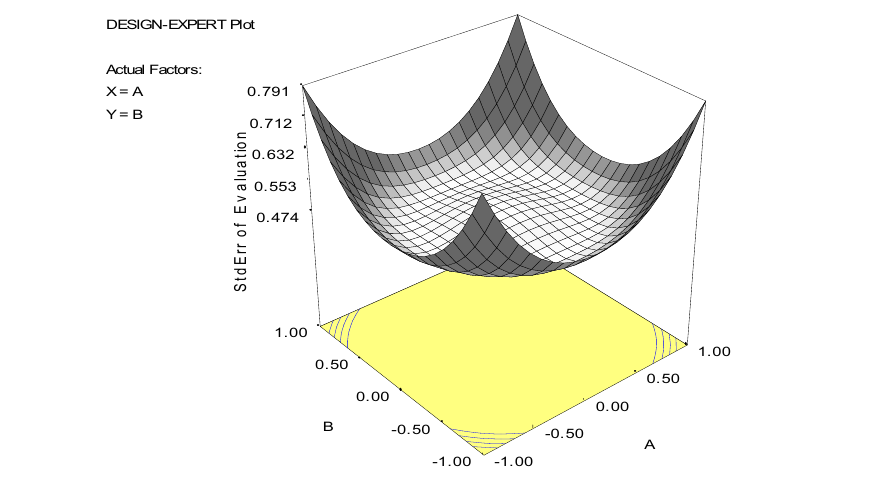
一个容易忽略的事实是,可旋转性同时依赖于设计和模型。例如,实施可旋转 CCD 后,如果拟合删减的二阶模型,方差等值线不再保持球形。下面展示了两变量可旋转 CCD 在缺少一个纯二次项时的尺度化预测标准差。
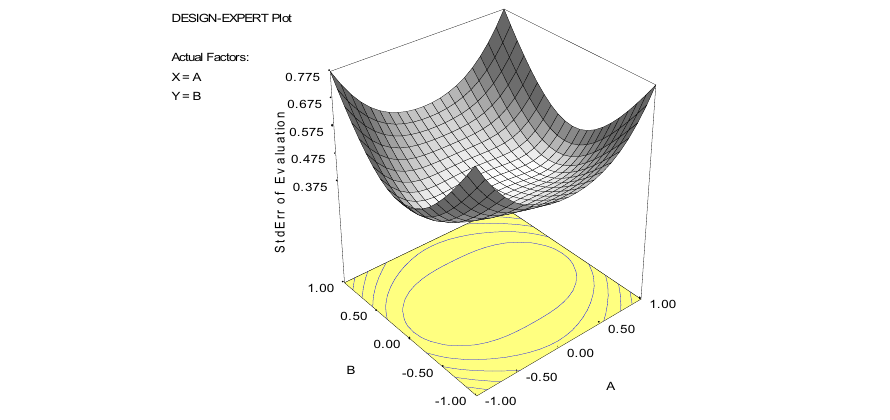
删减二次模型的预测标准差

尽管采用了可旋转设计,其预测标准差等值线仍不是圆。

Footnotes
  1. 译者注:补充材料推导中的中间式误写为 w′M′BMz\mathbf w'\mathbf M'\mathbf B\mathbf M\mathbf z;根据 z=Mw\mathbf z=\mathbf M\mathbf w,末尾应为 w\mathbf w,此处已修正。